

Обслуживание гибочного станка коботом PROMPOWER R16
Задача
На участке листогибки оператор вручную устанавливал заготовку в станок, придерживал её при гибке и снимал готовую деталь. Работа тяжёлая и монотонная, а номенклатура деталей широкая — под каждую нужен свой захват. Требовалось автоматизировать загрузку-выгрузку так, чтобы одна ячейка справлялась с разными деталями и могла работать без оператора, в том числе в ночную смену.
Решение
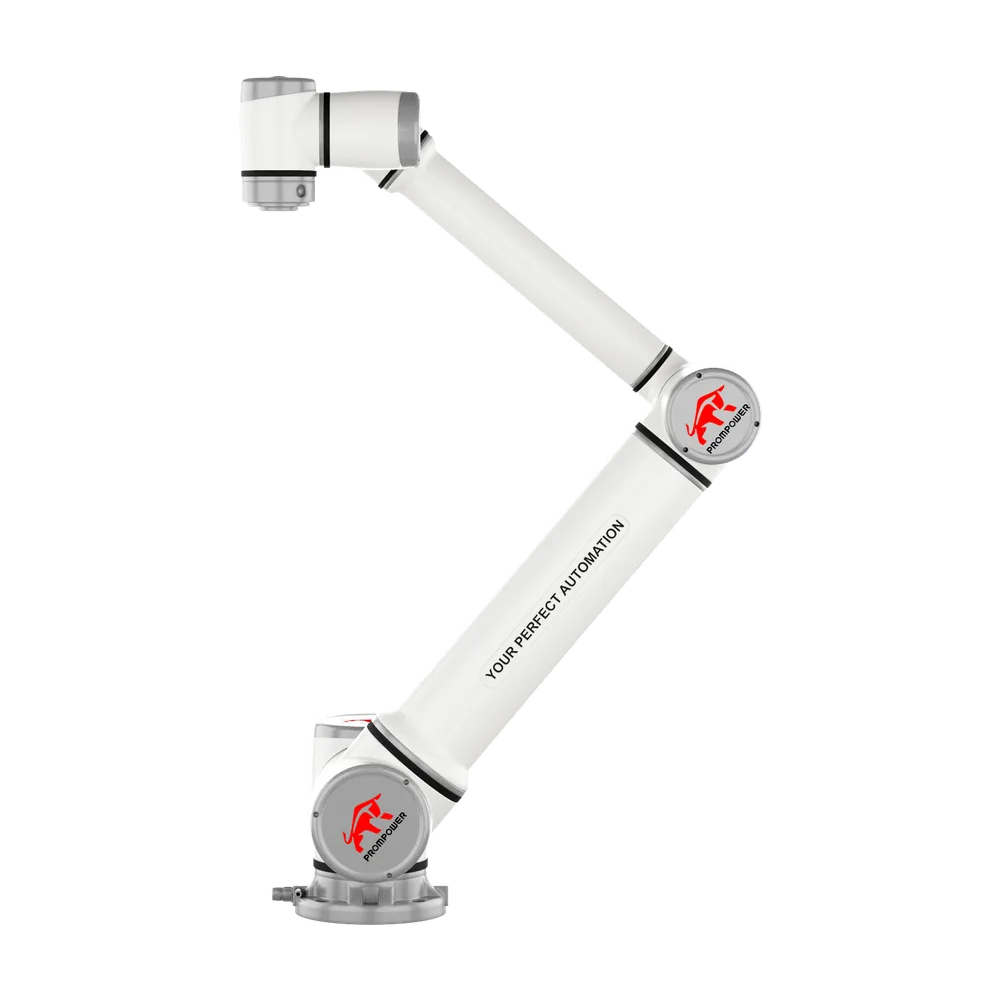
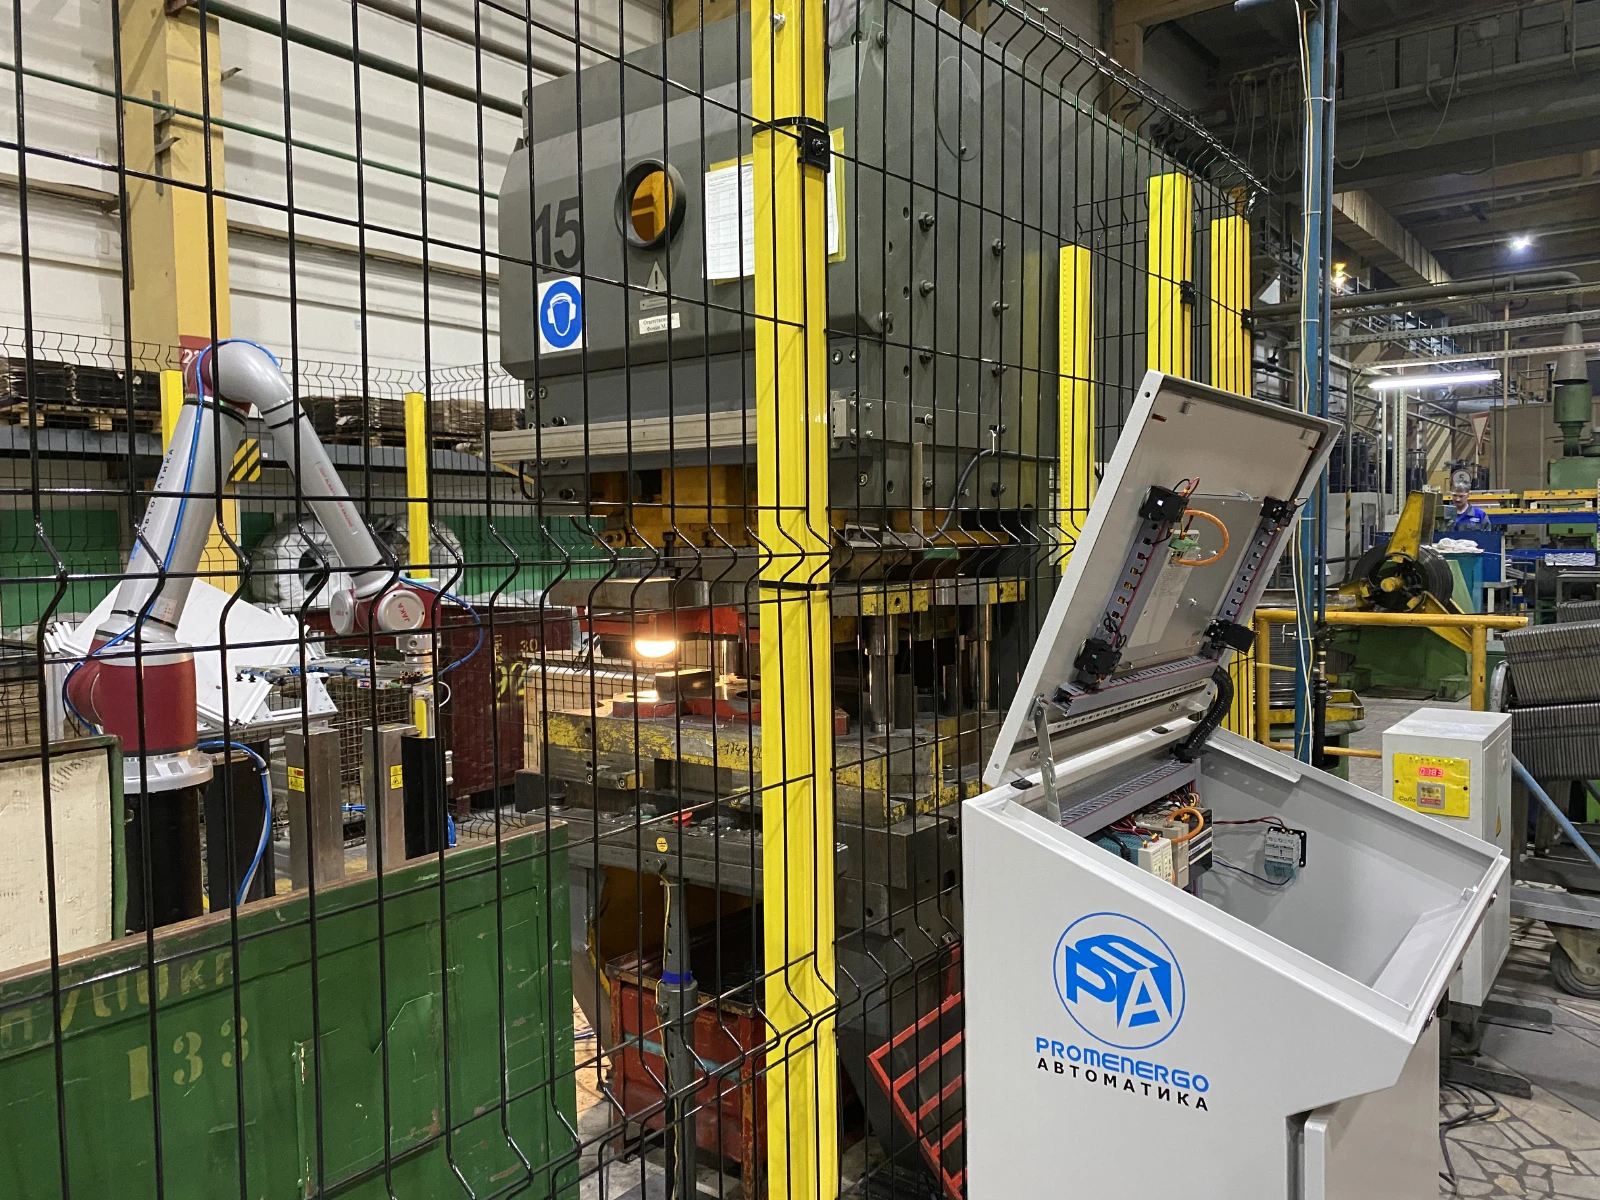
Ячейку построили на коллаборативном роботе PROMPOWER R16 (16 кг, радиус 1713 мм) с системой быстрой смены захватов. В комплект входят три сменных магнитно-вакуумных захвата — робот сам берёт нужный под конкретную деталь. Кобот забирает заготовку из накопителя, подаёт её в зону гибки, при необходимости придерживает и снимает готовую деталь. Технологические программы под всю номенклатуру записаны заранее; переход на другую деталь — это выбор программы на панели. Коллаборативный режим позволяет разместить ячейку рядом с оператором без капитальных ограждений.
Состав комплекса
- коллаборативный робот PROMPOWER R16;
- система быстрой смены захватов с тремя магнитно-вакуумными захватами;
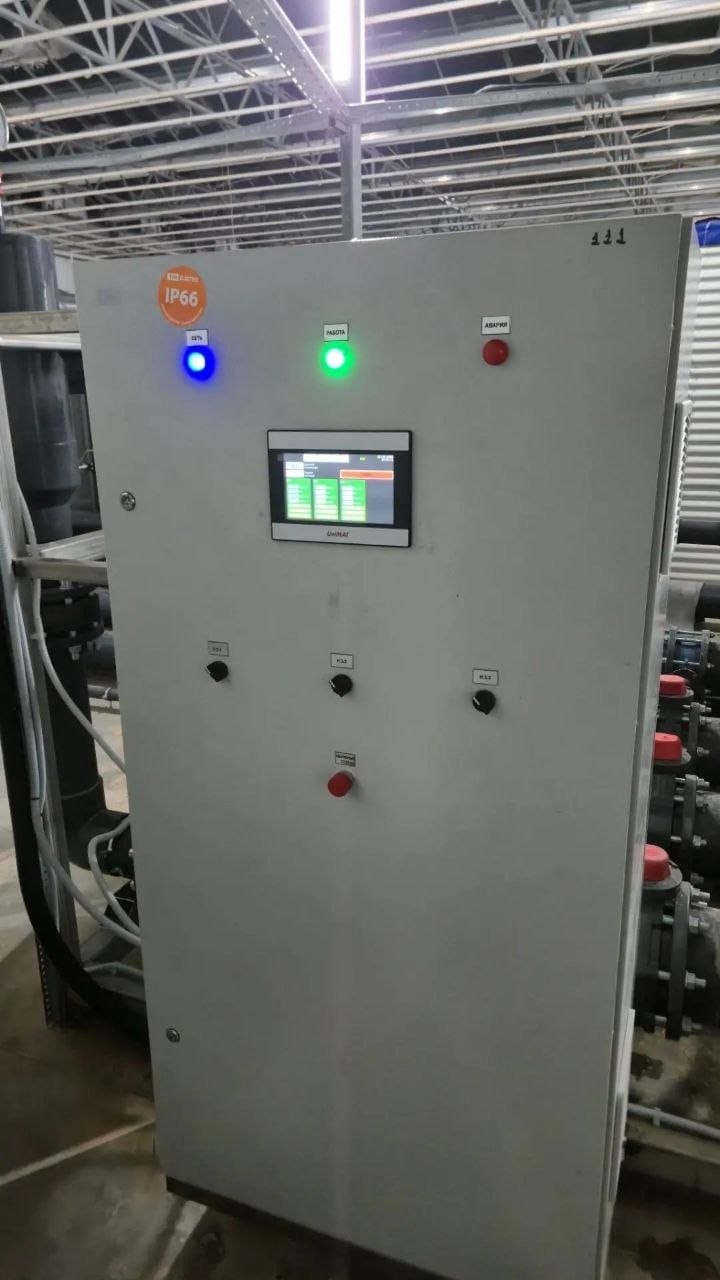
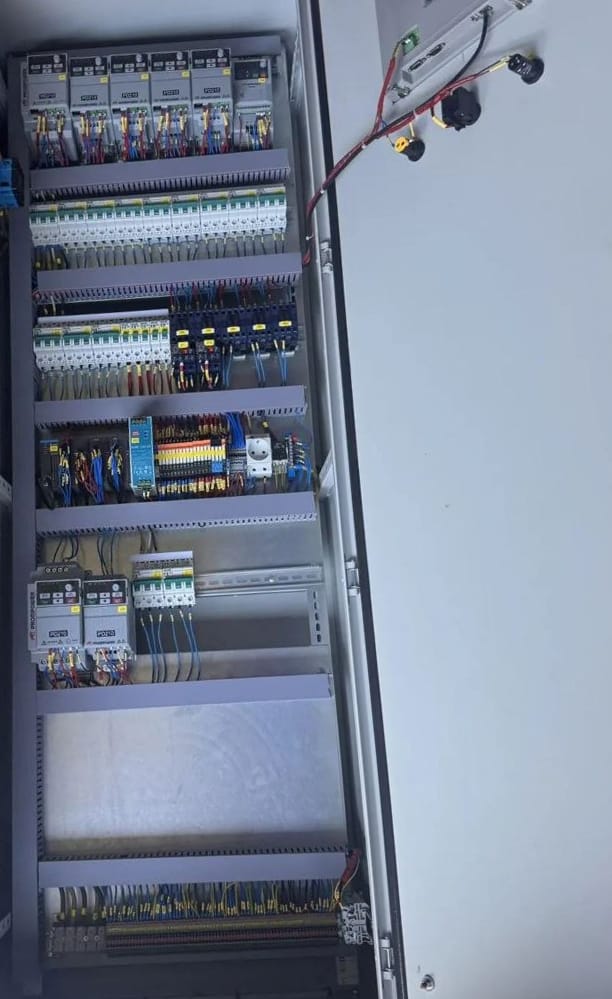
- ПЛК PROMPOWER — синхронизация робота со станком;
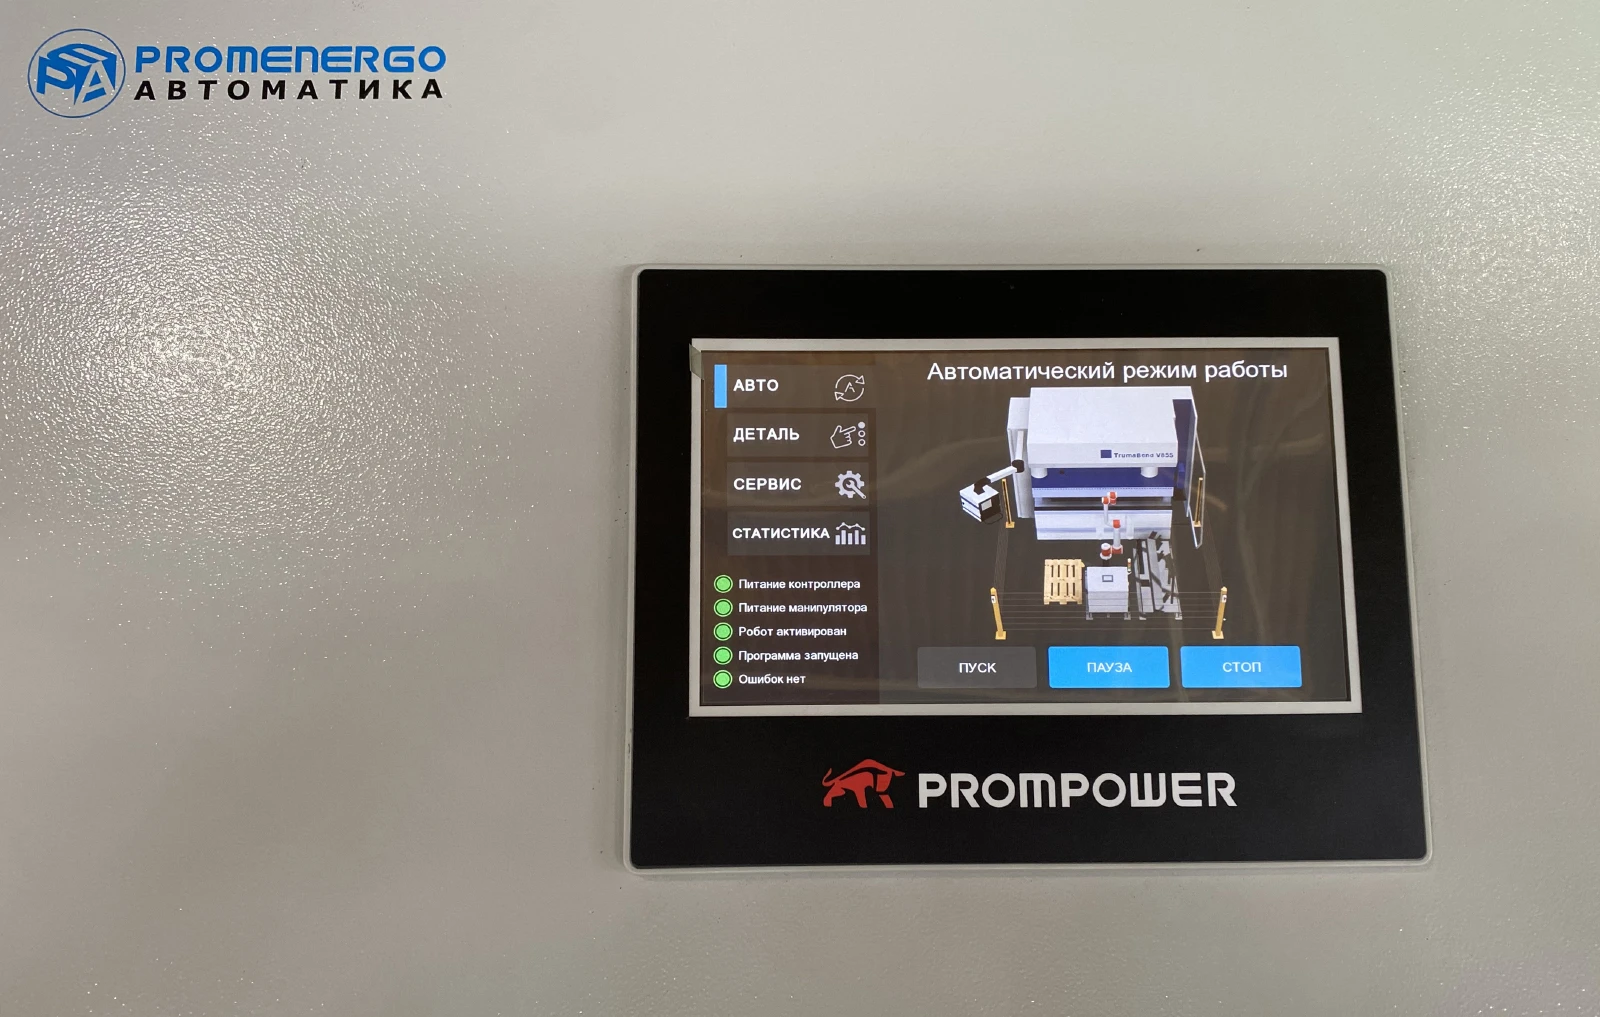
- панель оператора PROMPOWER (HMI) — выбор детали и контроль цикла;
- накопитель заготовок и стол выгрузки готовых деталей;
- интеграция с системой управления гибочного станка;
- прикладное ПО, пусконаладка и обучение — под ключ.
Результат
Загрузка и выгрузка на станке автоматизированы, оператор освобождён от тяжёлой монотонной работы и переведён на контроль. Одна ячейка обрабатывает широкую номенклатуру деталей без ручной переоснастки. Внедрение выполнил наш дистрибьютор.
- рост коэффициента использования станка за счёт ночной смены без оператора (уточнить);
- переналадка между деталями — минуты вместо ручной переоснастки;
- снят риск травм на ручной загрузке-выгрузке;
- ориентировочная окупаемость — 1–1,5 года (уточнить под проект).
Числовые показатели приведены как ориентир и требуют подтверждения под конкретный станок и номенклатуру.