

Автоматизация гибочного станка Trumpf TrumaBend V85
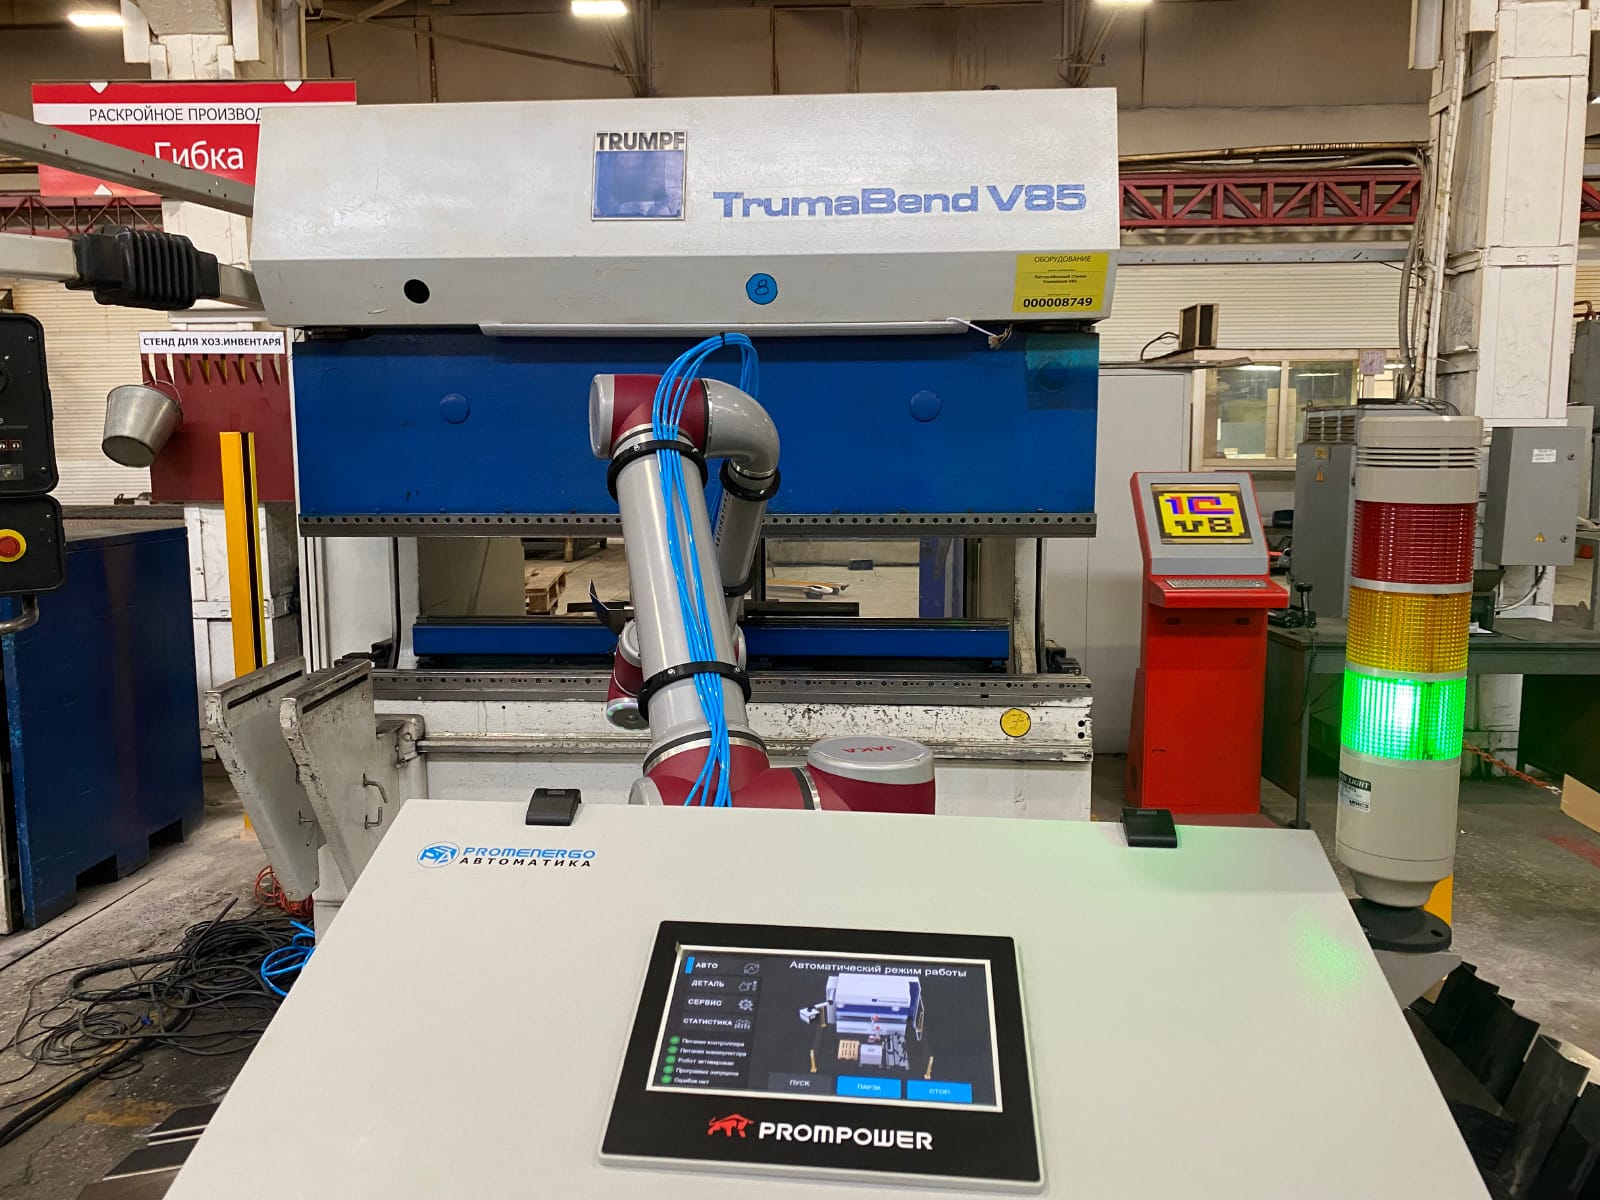
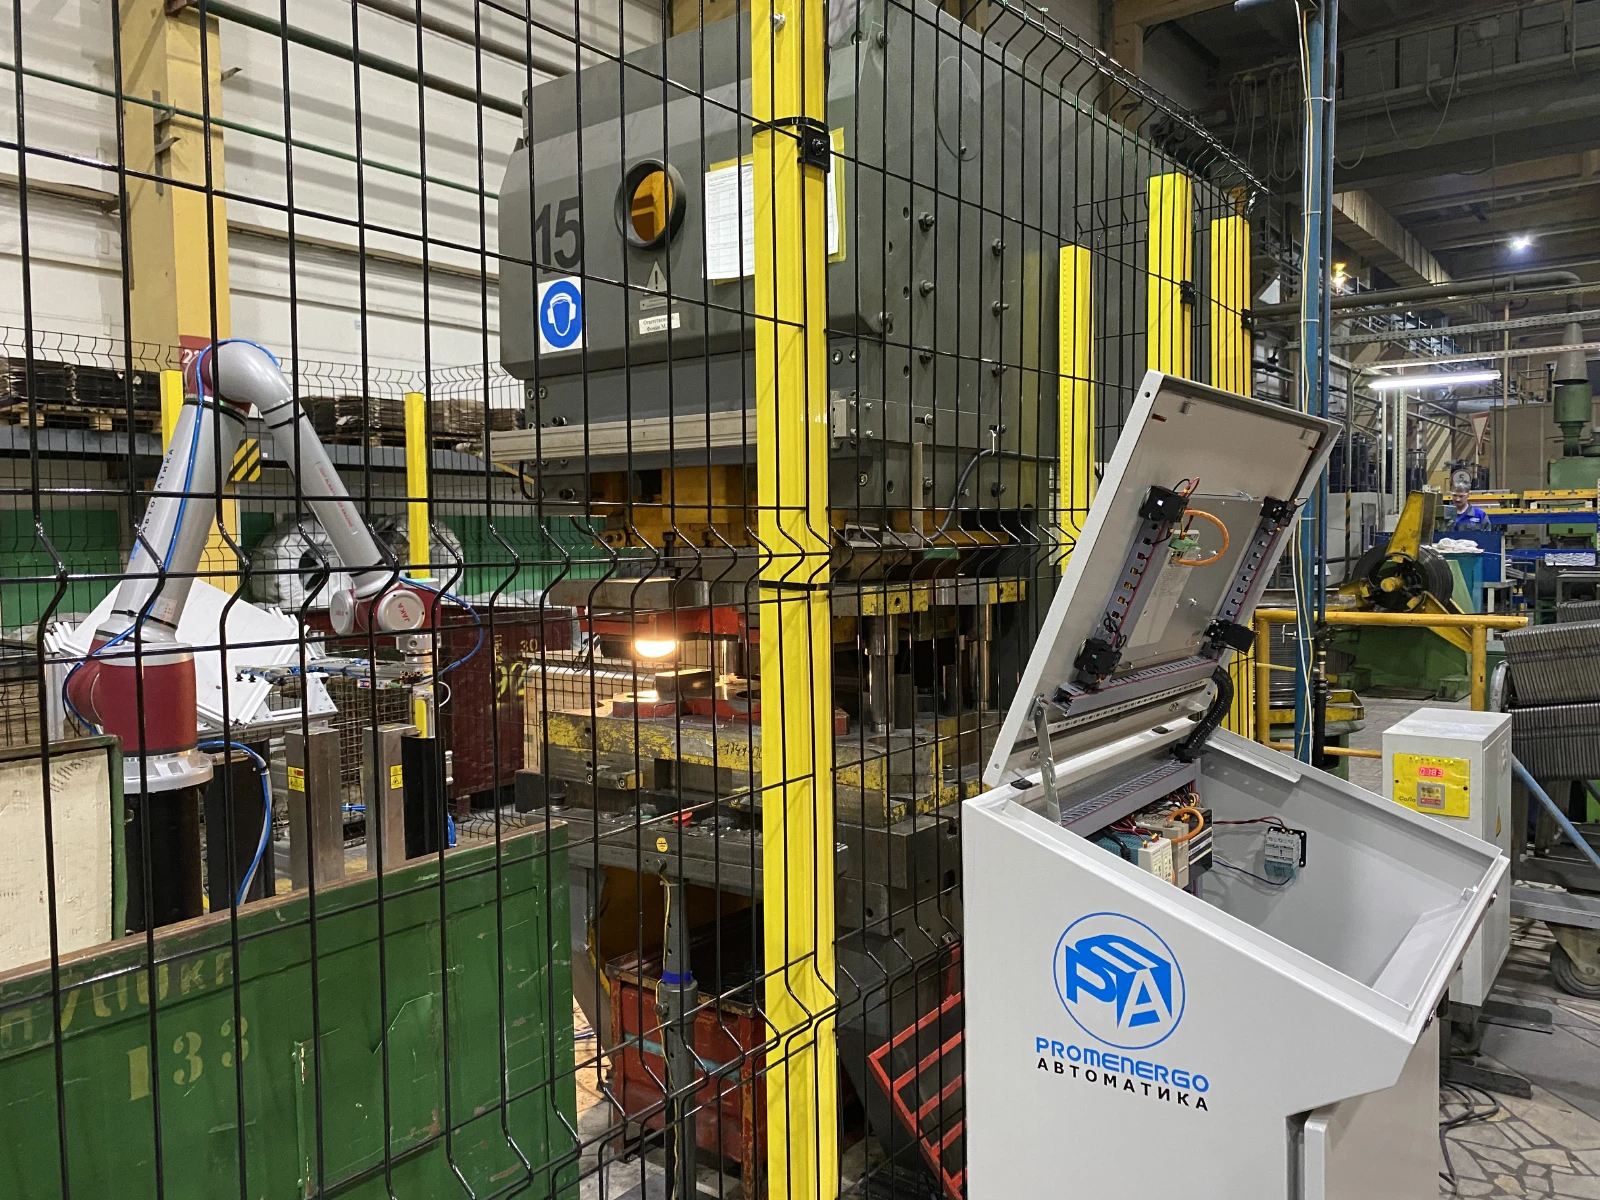
В данном проекте используется коллаборативный робот PROMPOWER R16 с грузоподъемностью 16кг и радиусом рабочей зоны 1700мм. Робот поставляется в комплекте с системой быстрой смены захватов и тремя сменными магнитно-вакуумными захватами. Это позволяет работать с широкой номенклатурой деталей.
В рамках проекта была выполнена полная интеграция робота с гибочным станком Trumpf TrumaBend65. В результате робот получает от станка сигналы обратной связи о положении пуансона, скорости подачи, готовности станка к работе и запускает процесс гибки, имитируя нажатие педали. При этом за счет удобного расположения робота и правильного подключения сигналов остается доступным ручной режим гибки.
Робот также оснащен силомоментным датчиком, который позволяет выполнять поиск верхней заготовки в бункере и устанавливать ее до касания с упорами станка.
В процессе внедрения робота были написаны программы для гибки 6 различных типоразмеров деталей. Помимо этого, специалисты предприятия прошли обучение в специализированном учебном классе компании «наш дистрибьютор» и уже начали самостоятельно разрабатывать дополнительные программы гибки.
Применённое оборудование
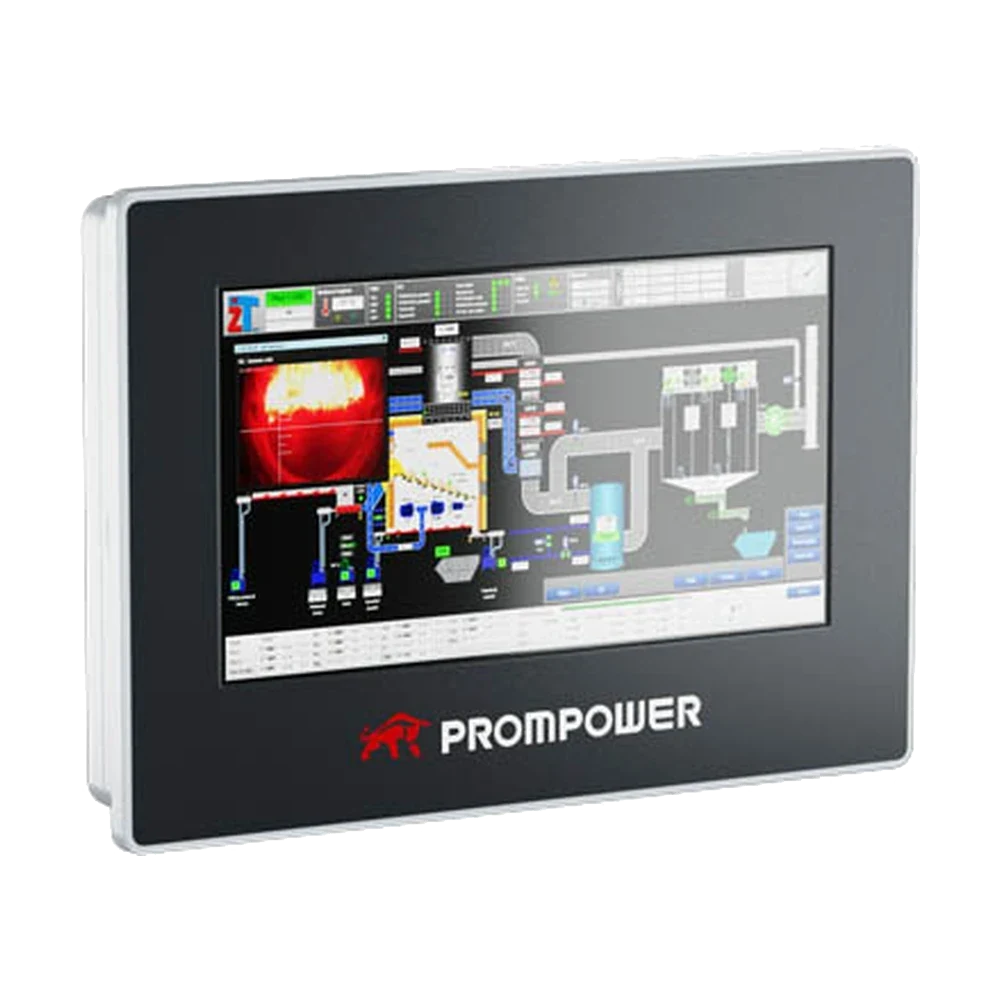
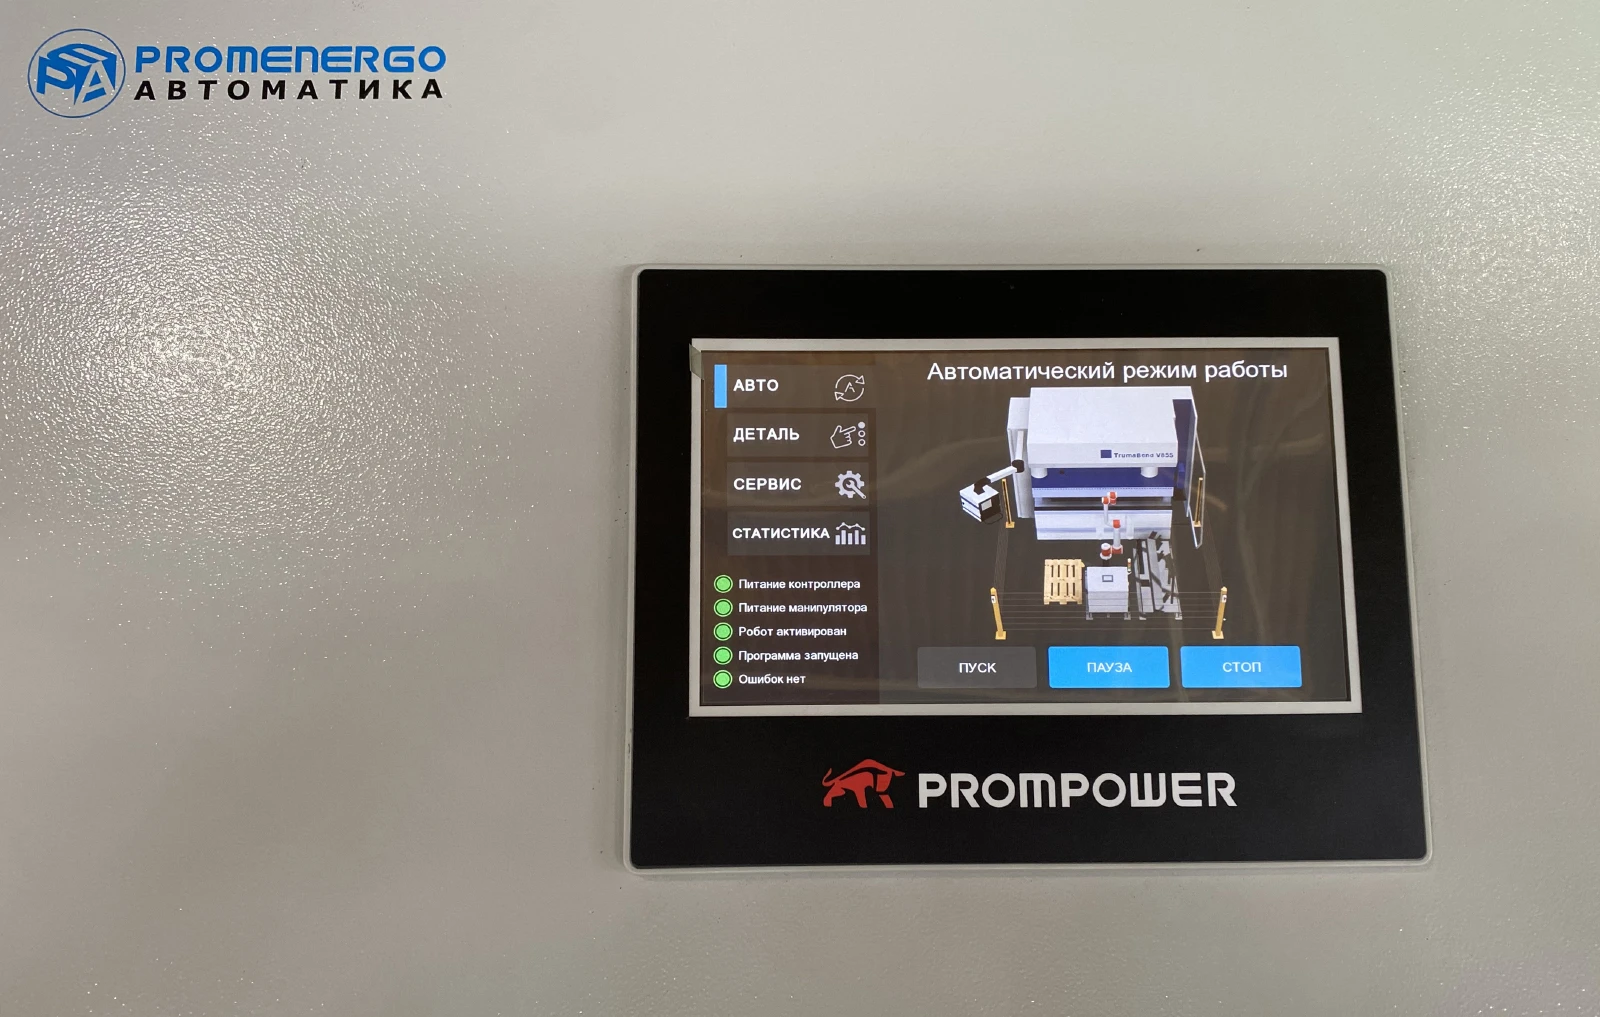
- PH1-070S-FE Панели оператора PH1 PH1070SFE 18 369,54 ₽
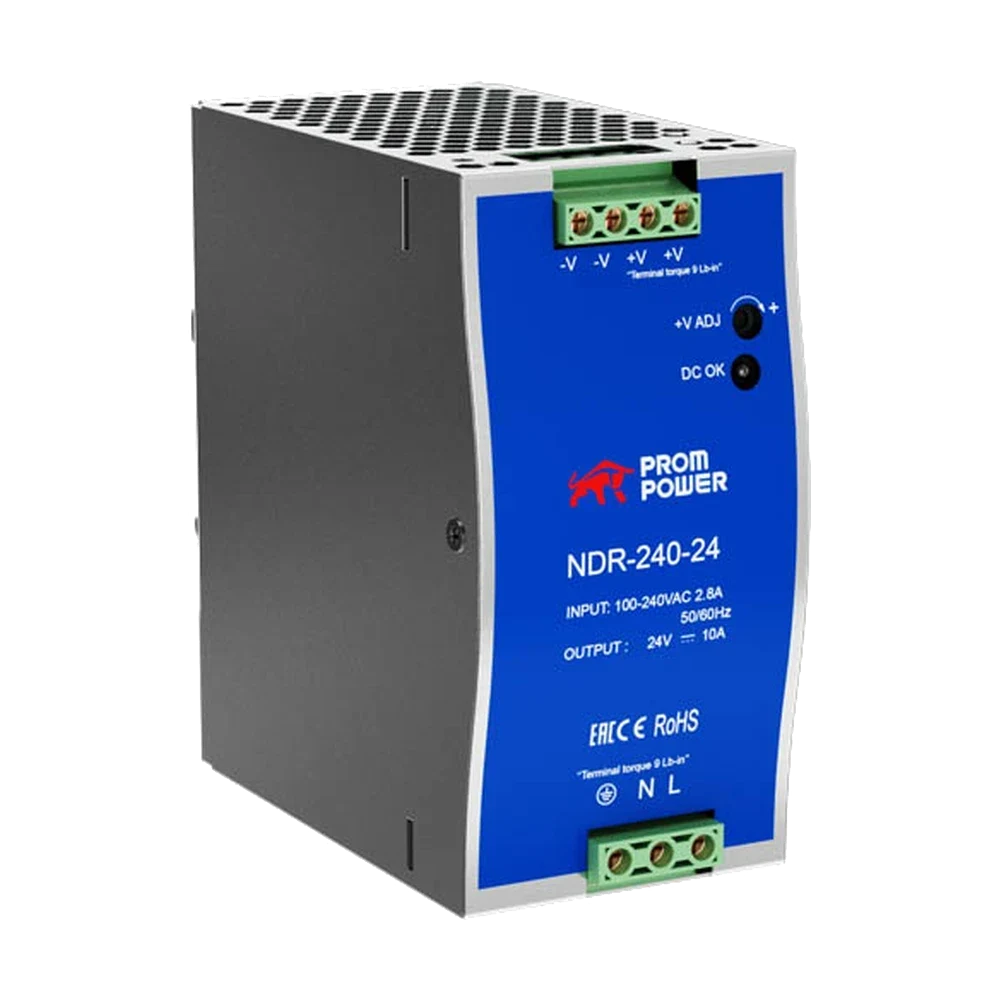
- NDR-240-24 Блок питания NDR в металлическом корпусе NDR24024 5 734 ₽
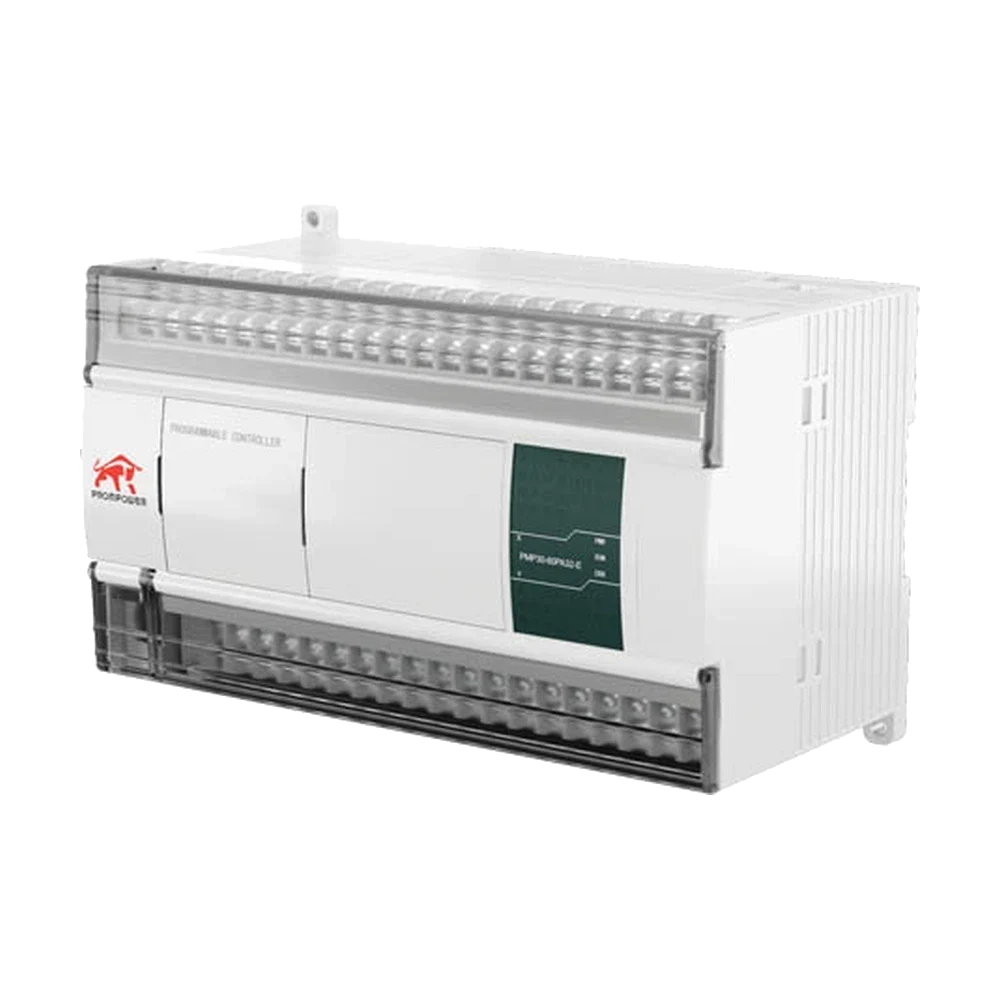
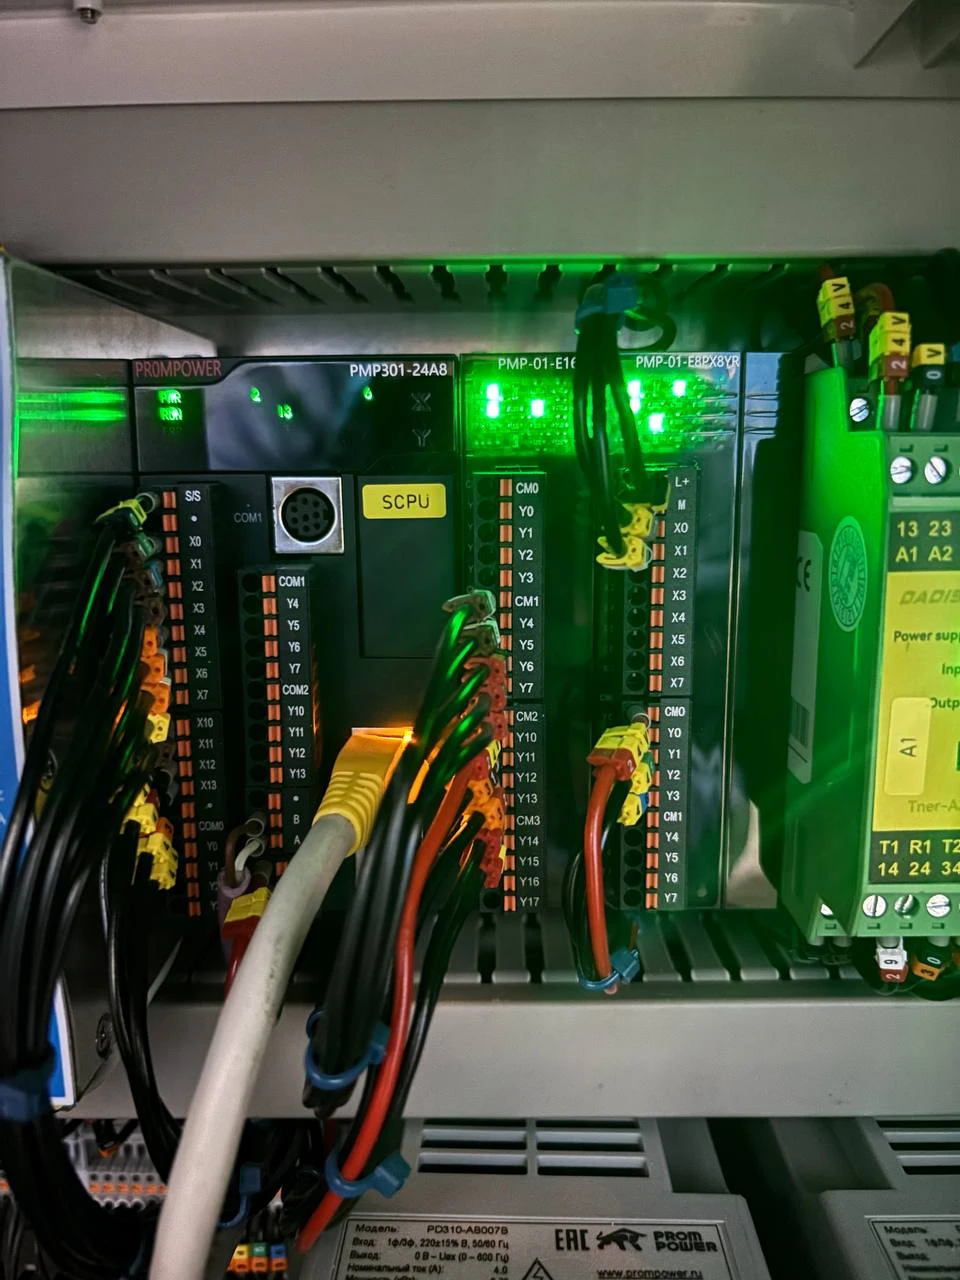
- PMP30-60PA32-E Программируемые логические контроллеры PMP30 PMP3060PA32E 90 492,28 ₽
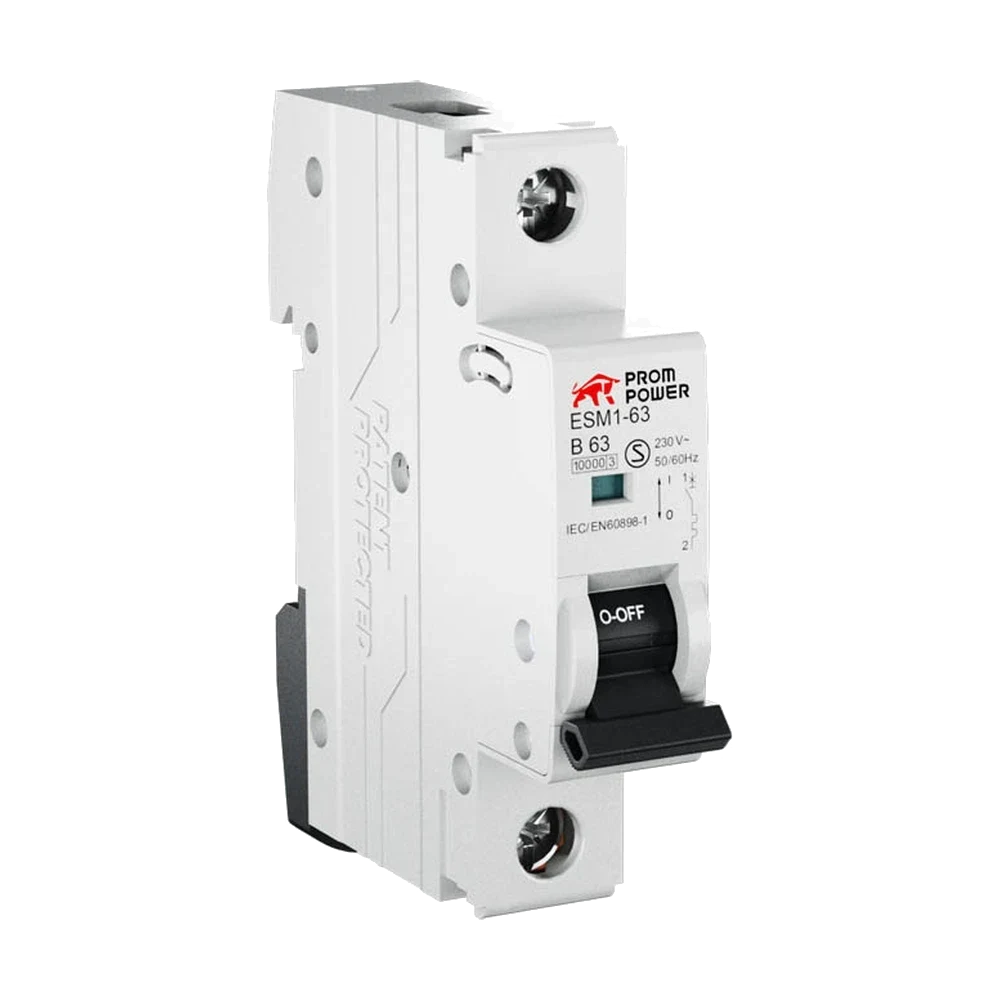
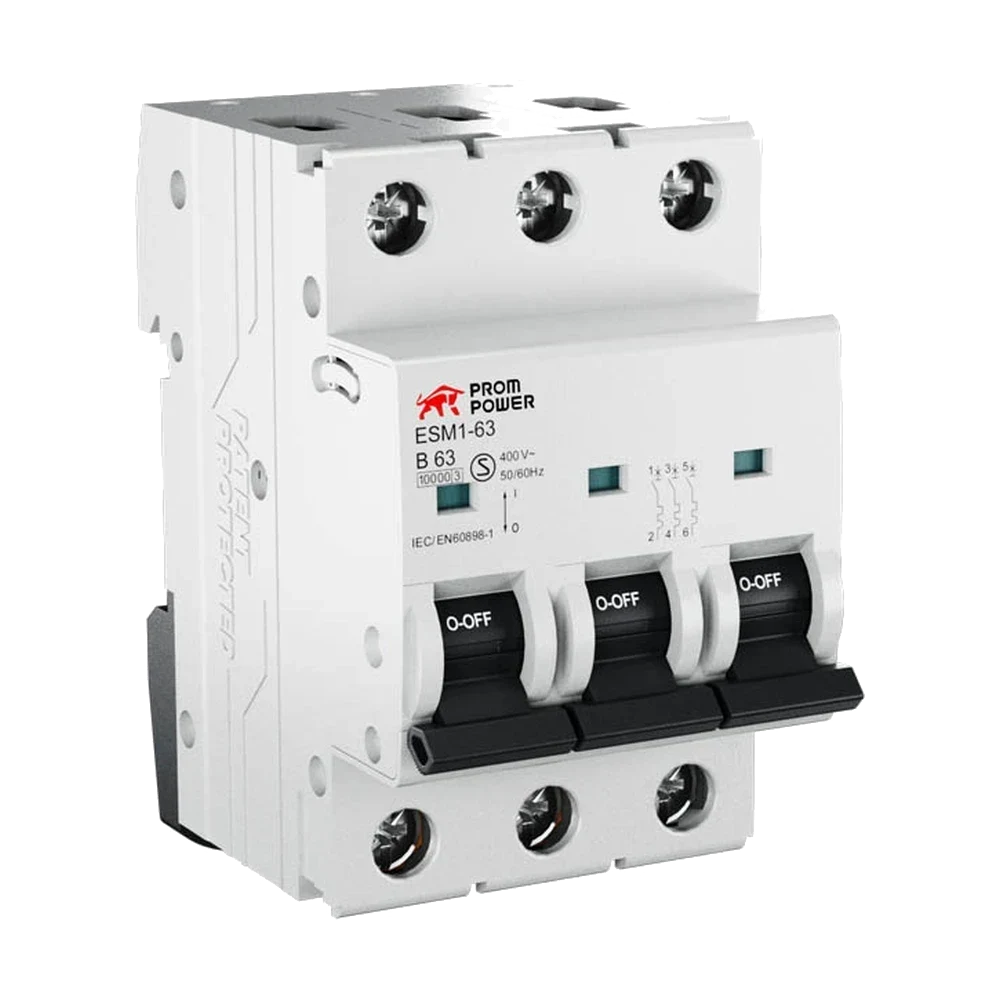
- ESM1-63/C3/1 MCB ESM163C31 1 470,10 ₽
- ESM1-63/C6/1 MCB ESM163C61 1 038,22 ₽
- ESM2-63/C16/3 MCB ESM263C163 2 220,40 ₽